 § 00 — Cultura Física y Deporte · Registro Técnico
Historia del Entrenamiento de Fuerza
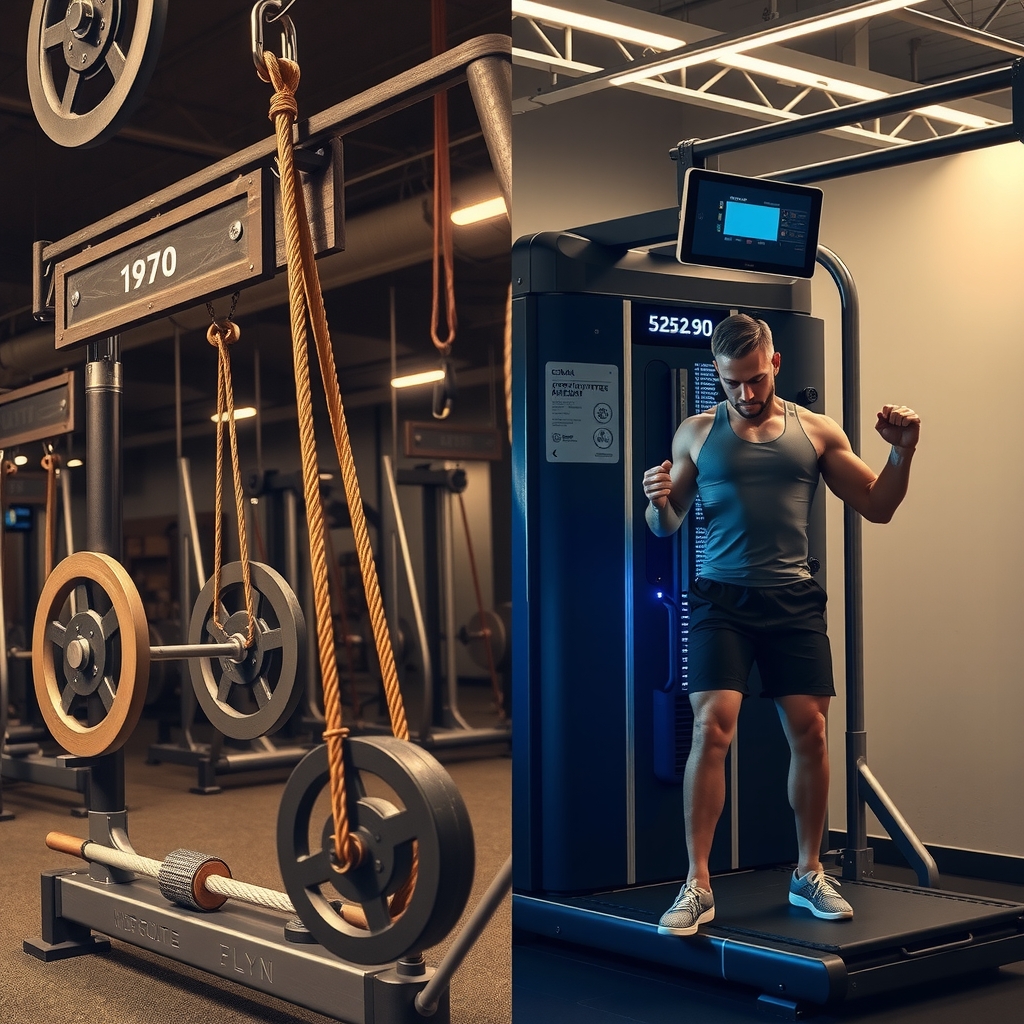
De la polea de hierro fundido del siglo XIX al algoritmo de carga adaptativa. Ciento cincuenta años de máquinas que midieron, resistieron y eventualmente aprendieron del cuerpo humano.
| Era Mecánica Primitiva — Poleas y pesos libres | 1867 – 1939 |
| Resistencia Variable — Nautilus y derivados | 1948 – 1985 |
| Era Digital — Sensores y biofeedback | 1983 – 2010 |
| Inteligencia Artificial — Carga adaptativa | 2012 – presente |
| Acceso y brecha tecnológica | 1977 – presente |
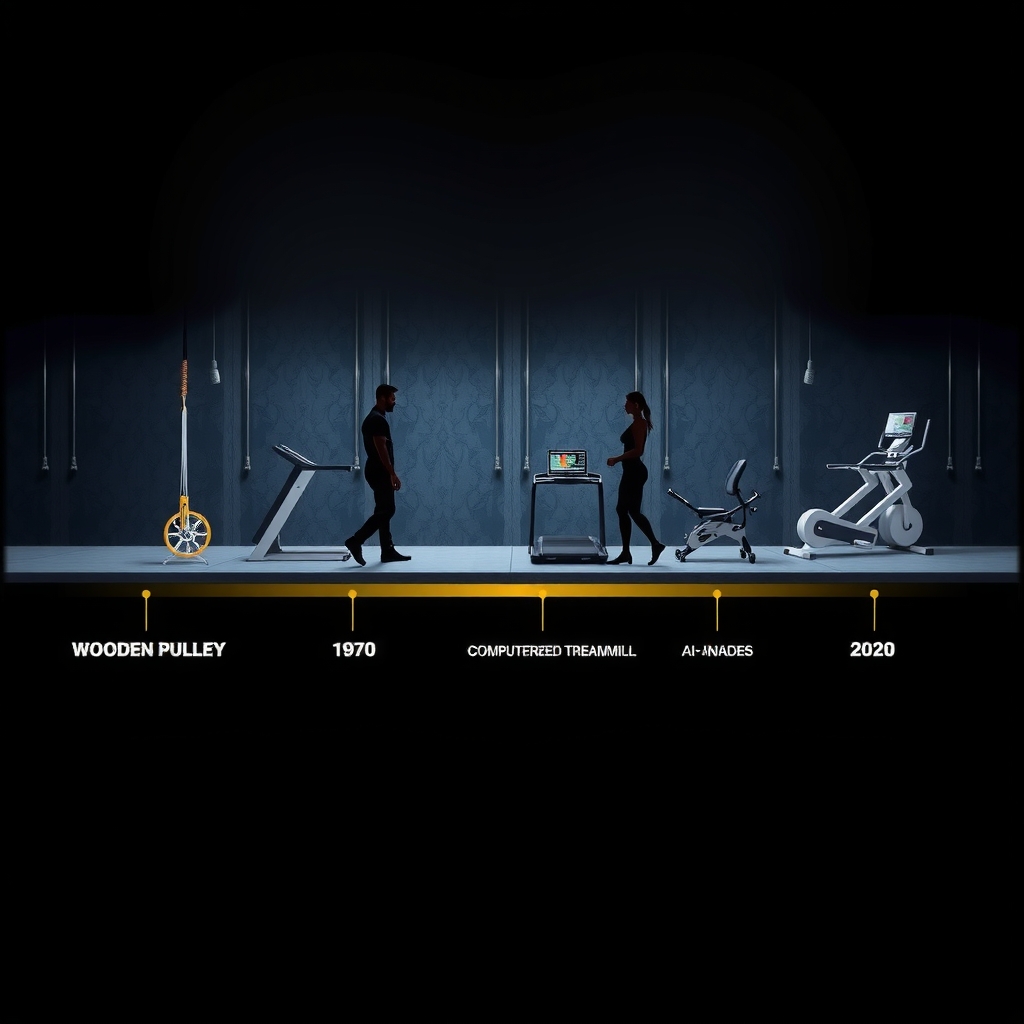
Eras de las Máquinas de Entrenamiento
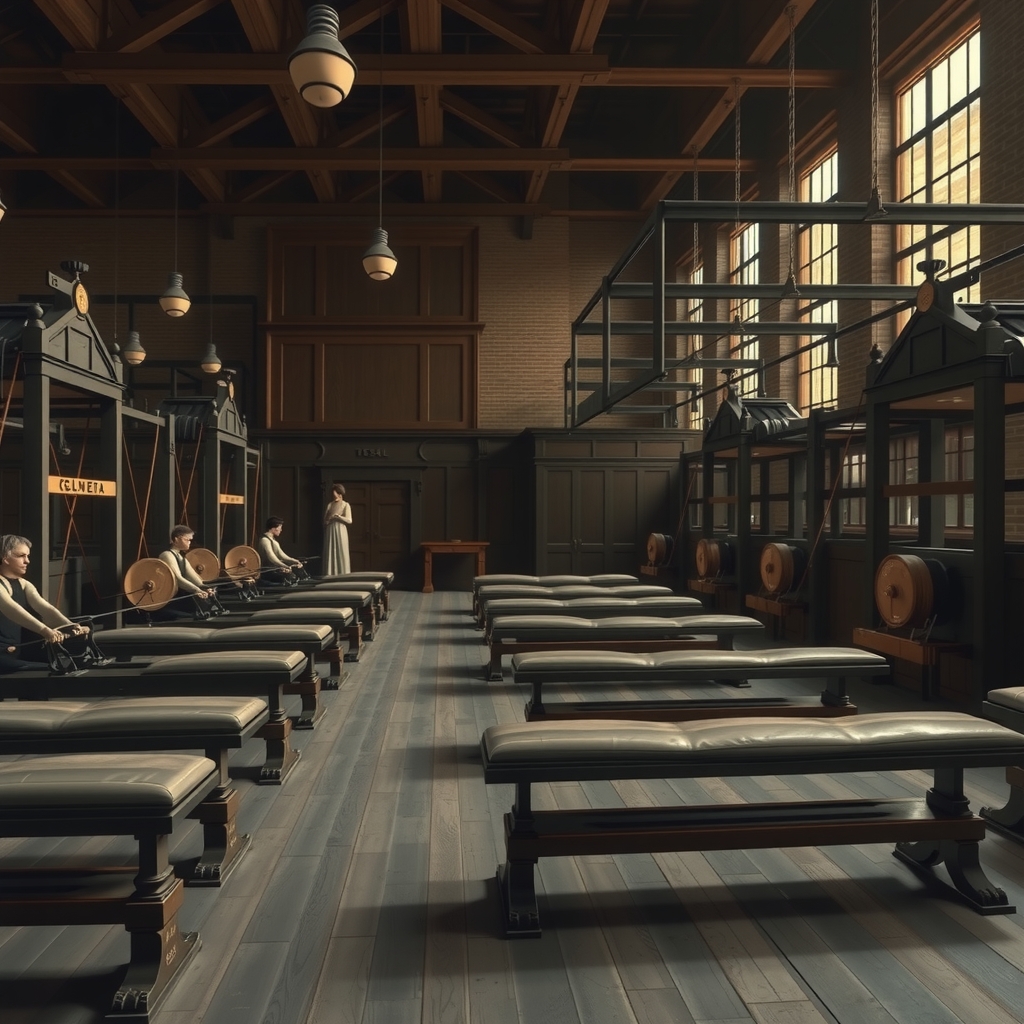
El primer aparato mecánico diseñado explícitamente para el desarrollo muscular apareció en Europa hacia 1867. Gustav Zander construyó en Estocolmo una sala de cuarenta y siete máquinas accionadas por vapor y poleas. No fue gimnasia: fue ingeniería aplicada al cuerpo.
Cada era subsiguiente respondió a una limitación técnica anterior. La resistencia fija cedió a la variable. La resistencia variable cedió al sensor. El sensor cedió al modelo predictivo. La máquina de entrenamiento es, en efecto, un documento técnico de su época.
Ver el contexto histórico completo en Historia del Entrenamiento de Fuerza en los Deportes y en El Nacimiento de la Biomecánica.
Primeras Máquinas: Poleas, Pesos y Aparatos Mecánicos
Gustav Zander (1835–1920) fue médico, no atleta. Sus aparatos aplicaban resistencia progresiva controlada mecánicamente: un concepto que la fisioterapia moderna reconocería de inmediato. Los gimnasios Zander se instalaron en dieciséis países antes de 1900.
Eugen Sandow —el primer culturista documentado— rechazó las máquinas y popularizó las pesas libres como instrumento de demostración pública. Esta tensión entre máquina y peso libre definiría el siglo XX completo. La máquina prometía seguridad y reproducibilidad. El peso libre prometía transferencia atlética real.
El ejército alemán instaló aparatos de polea en cuarteles desde 1901. El British Olympic Council evaluó aparatos de resistencia variable en 1908 sin adoptar ninguno. Los primeros programas estructurados de entrenamiento con máquinas aparecen documentados en Yale (1914) y Oxford (1919).
Consulta el análisis detallado en Los Orígenes de las Máquinas de Entrenamiento: Siglos XIX y XX. Ver también Los Pioneros del Culturismo para el contexto de Sandow y sus contemporáneos.
La Revolución Nautilus y las Máquinas de Resistencia Variable
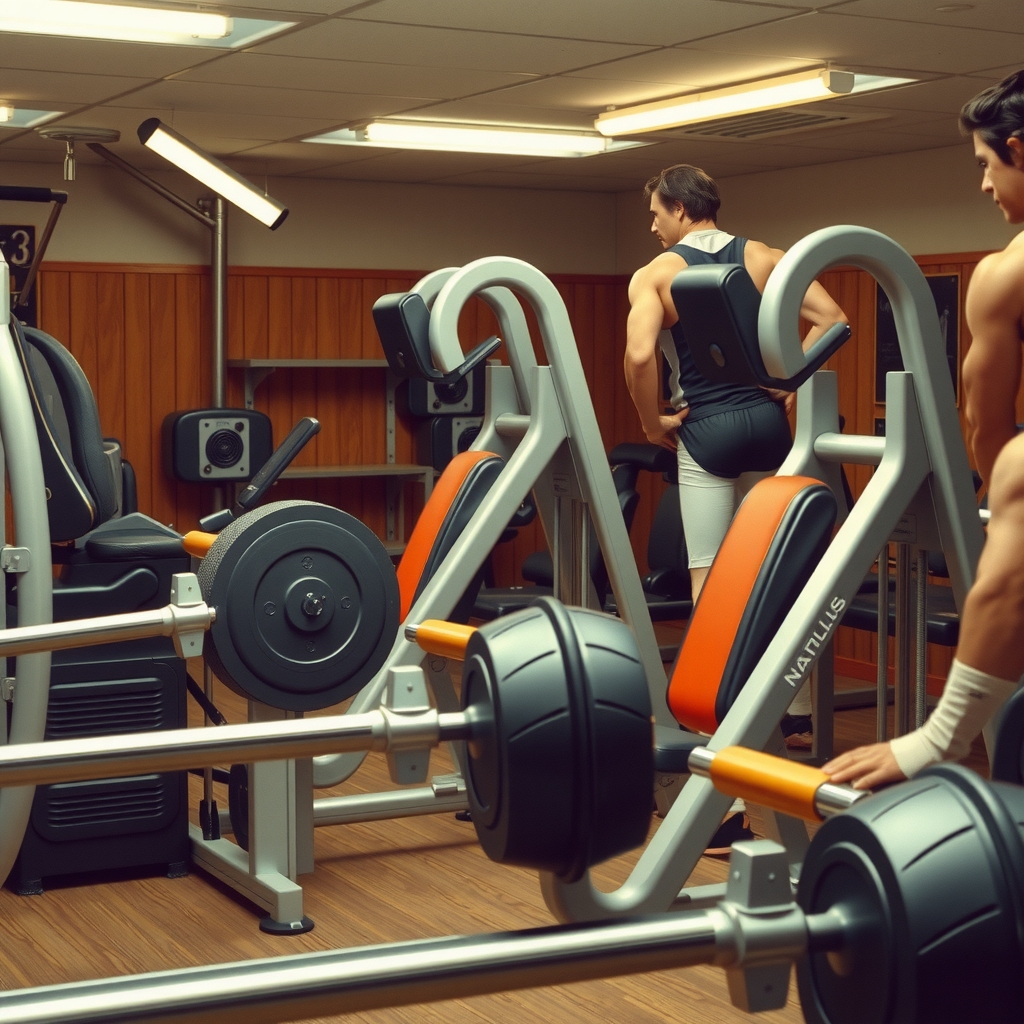
Arthur Jones construyó el primer prototipo Nautilus en 1948. Tardó veintidós años en comercializarlo. El problema que resolvía era concreto: la resistencia fija no coincide con la curva de producción de fuerza del músculo. Un músculo es más fuerte en su rango medio que en los extremos. La polea con leva excéntrica en forma de nautilo compensaba esa variación.
En 1970, Jones presentó la máquina en el Mr. America de Salt Lake City. Casey Viator —con diecinueve años— la usó para construir masa muscular a velocidad documentada. El resultado creó controversia suficiente para garantizar décadas de debate científico.
Ken Hutchins, discípulo de Jones, desarrolló el protocolo Super Slow en 1982. Redujo la velocidad de movimiento a diez segundos concéntrico / cuatro excéntrico. El objetivo: maximizar la tensión mecánica, eliminar el impulso. Los resultados con pacientes de osteoporosis en la Universidad de Florida fueron publicados en 1984.
Consulta los perfiles completos en Arthur Jones: El Inventor de Nautilus y Ken Hutchins: El Creador del Super Slow. Análisis técnico de la era en La Era Mecánica: Poleas, Resistencia Variable y la Revolución Nautilus.
Era Digital: Sensores, Biofeedback y Sistemas Computarizados
Cybex International instaló los primeros dinamómetros isocinéticos computarizados en clínicas de rehabilitación deportiva en 1983. El sistema medía torque articular en tiempo real. Por primera vez, un entrenador podía cuantificar la asimetría de fuerza entre piernas con precisión de ±2%.
El biofeedback electromiográfico (EMG) de superficie ingresó a los laboratorios de rendimiento olímpico en los años noventa. Los equipos soviéticos ya usaban EMG en halterofilia desde 1975, pero el procesamiento era analógico. La digitalización de los noventa permitió análisis en tiempo real durante el levantamiento.
El encoder lineal —transductor que mide velocidad y desplazamiento de la barra— fue adoptado masivamente tras el trabajo del Dr. Bryan Mann en la Universidad de Missouri (2003). La velocidad de barra como indicador de fatiga y de zona de carga relativa reemplazó al porcentaje de 1RM como variable de control en muchos programas de élite.
Ver episodios relacionados en Velocidad de barra y autoregulación en sentadilla. Contexto científico en El Nacimiento de la Biomecánica.
Inteligencia Artificial en el Entrenamiento de Fuerza
El primer sistema comercial con modelos predictivos de carga fue Keiser M3i (2012), que usaba potencia en watts como variable de control. No era IA en el sentido contemporáneo: era lógica condicional. Los primeros modelos de aprendizaje automático aplicados al entrenamiento de fuerza aparecen en publicaciones académicas entre 2015 y 2018.
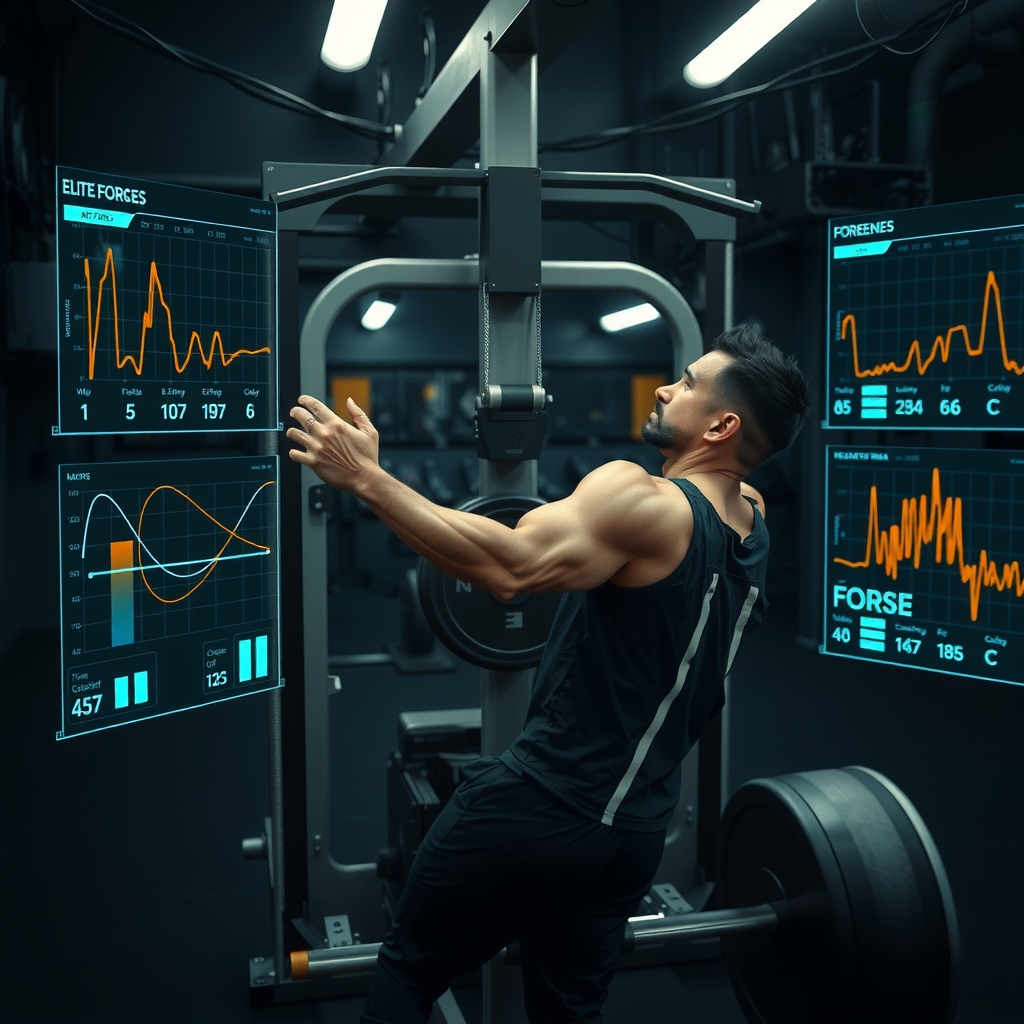
Tonal (2018) y Vitruvian (2019) introdujeron resistencia electromagnética controlada por software que ajustaba la carga rep a rep. Los modelos entrenaban sobre millones de sesiones de usuario. El resultado: una máquina que predice cuándo el atleta está en condiciones de progresar y cuándo necesita recuperación, con mayor precisión que la mayoría de entrenadores humanos promedio.
Los sistemas de visión por computadora —GPT-4o, MediaPipe, pose estimation— permiten hoy análisis de técnica sin marcadores, desde un smartphone. En 2024, varias federaciones olímpicas evalúan su integración en detección temprana de errores técnicos en levantamiento y atletismo.
Ver el análisis completo en Inteligencia Artificial en el Entrenamiento de Fuerza y Acondicionamiento. Contexto de periodización moderna en Tudor Bompa y Verkhoshansky.
Atletas Aficionados vs. Profesionales: Acceso y Uso de la Tecnología
En 1977, las máquinas Nautilus costaban entre USD 1,200 y USD 3,400 por unidad (equivalente a USD 6,000–17,000 en 2024). Solo equipos universitarios con presupuesto y clubes privados podían permitírselas. El atleta aficionado entrenaba con pesas libres porque no tenía alternativa.
La digitalización comprimió esa brecha de forma desigual. Un encoder lineal que en 2008 costaba USD 4,000 cuesta hoy USD 90 en versiones de código abierto. Un smartphone ejecuta análisis de velocidad de barra que hace diez años requería hardware de laboratorio. Pero los sistemas de IA de gama alta —plataformas de recuperación, captura de movimiento 4D, biofeedback en tiempo real— siguen reservados a equipos nacionales y franquicias profesionales con presupuestos de ciencias del deporte superiores a USD 500,000 anuales.
La verdadera democratización no está en la máquina: está en el dato. El atleta aficionado hoy genera más datos de entrenamiento que cualquier programa olímpico de 1992. El problema es la interpretación. Sin modelo teórico sólido, más datos producen más confusión.
Análisis comparativo completo en Tecnología de Entrenamiento: Atletas Aficionados vs. Profesionales. Sobre metodología de interpretación, ver Starting Strength y Fuerza Relativa.